Motorcontroller für Robotikaktuatoren
Kompakte, kreisrunde Motorcontroller-PCBs mit Field Oriented Control und CAN-FD für eine Reihe dynamischer Robotikaktuatoren in drei Bauformen, inkl. vollständiger CAN-Protokolldokumentation und End-of-Line-Testplan.
- Maschinenbau
- Elektronik
Anforderungen
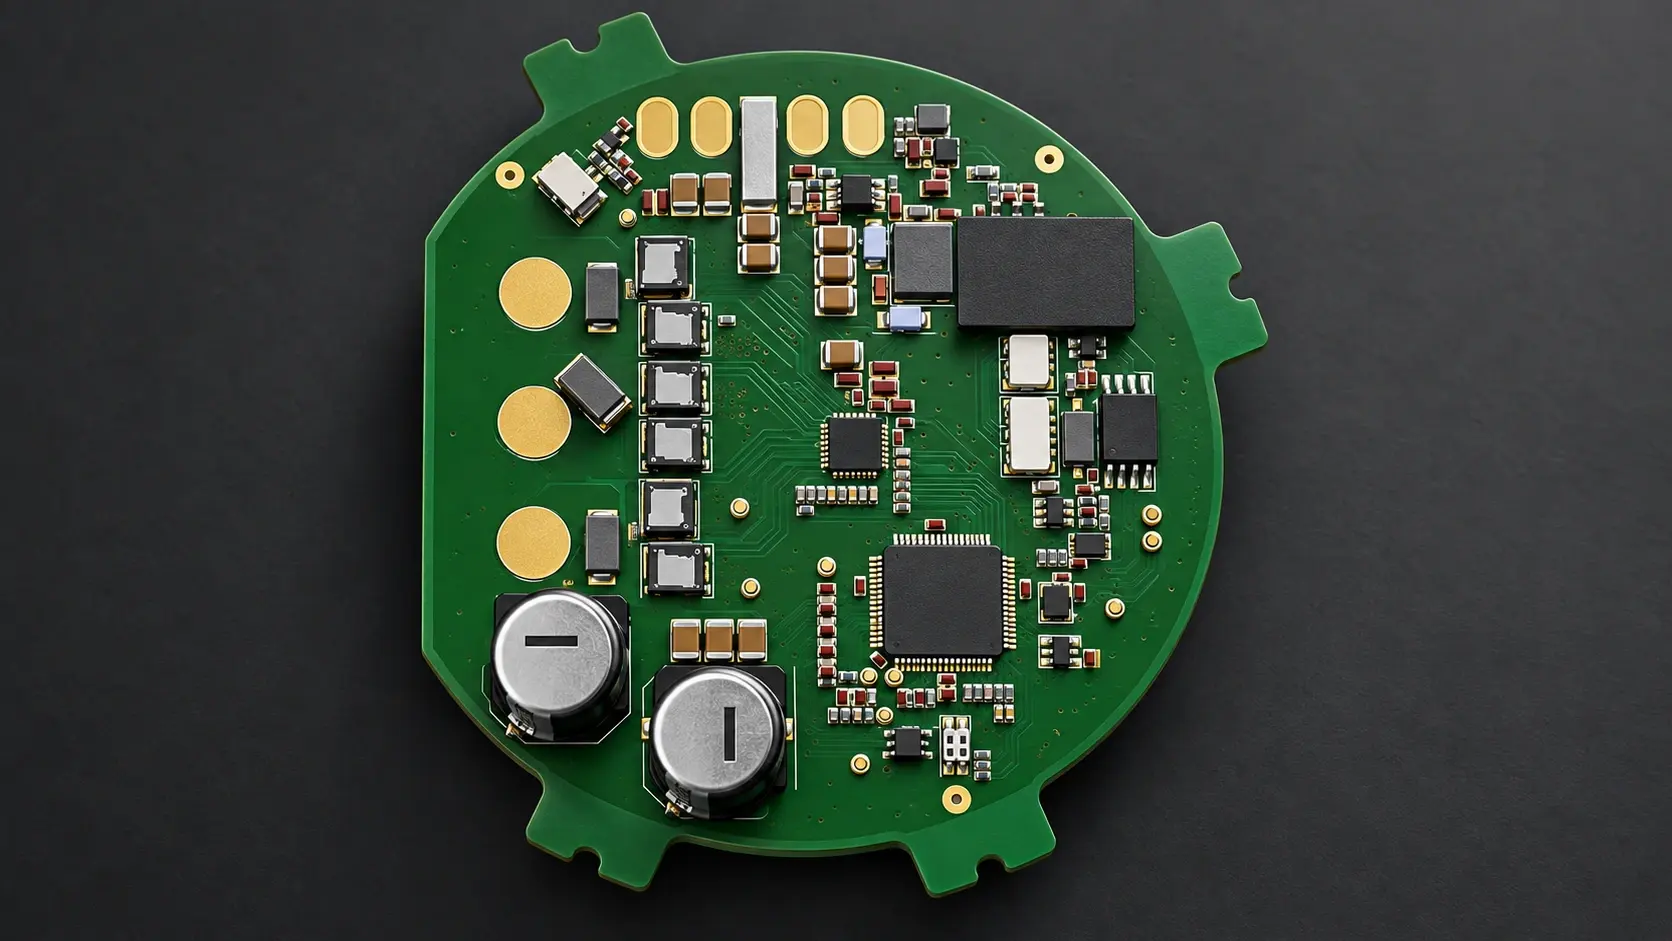
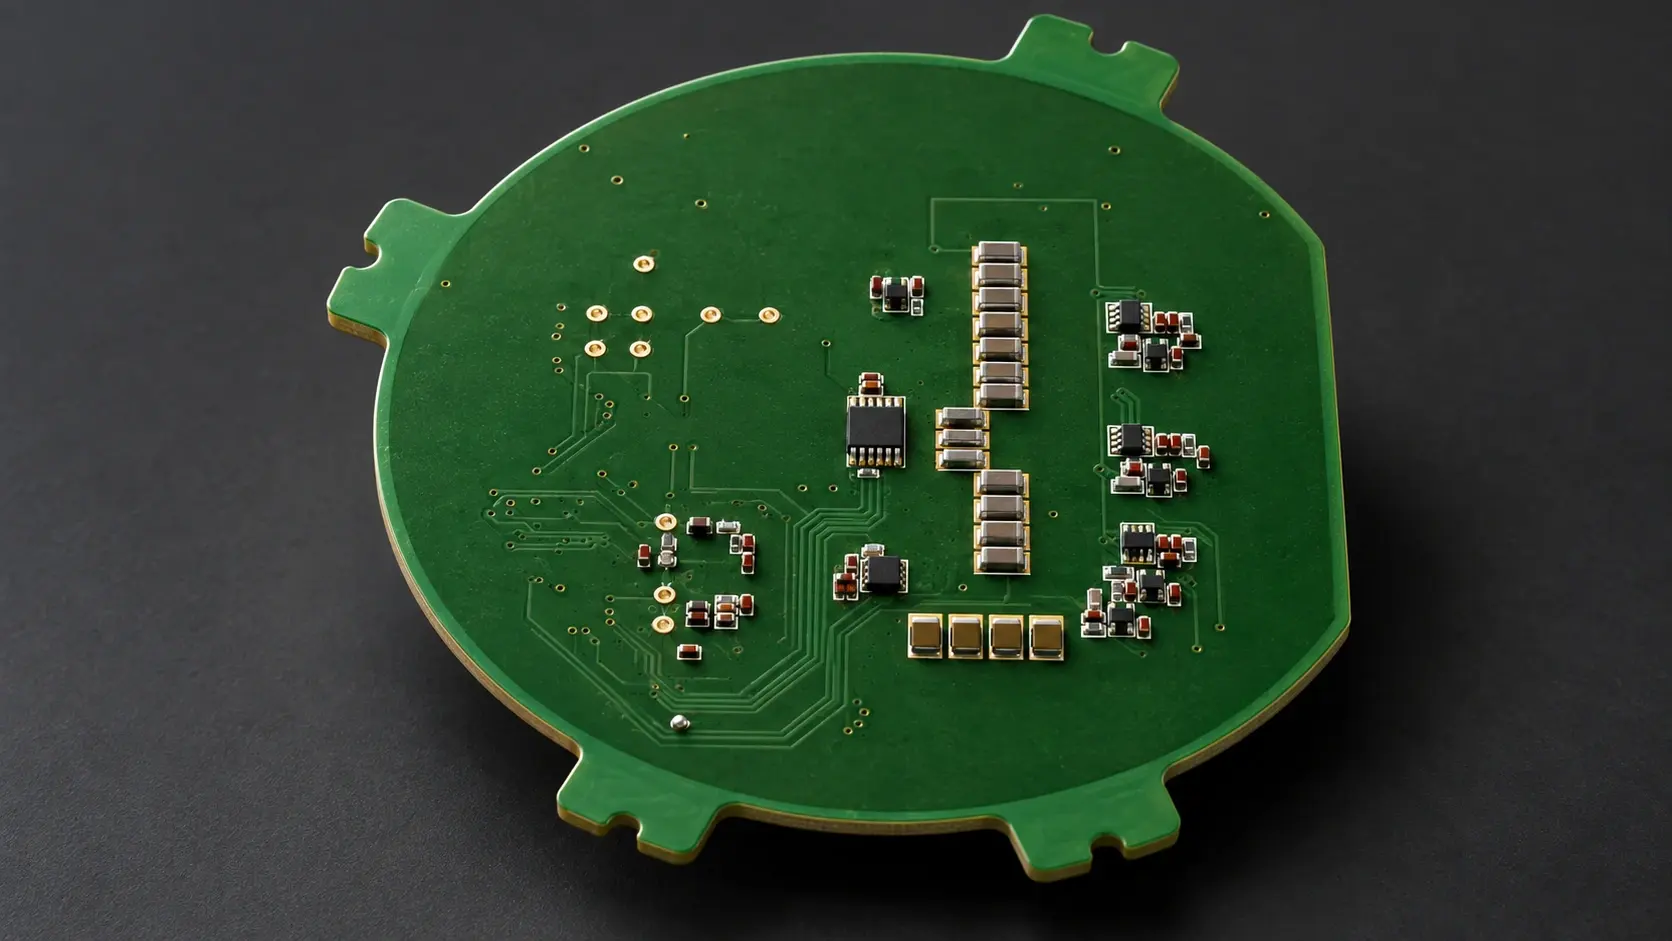
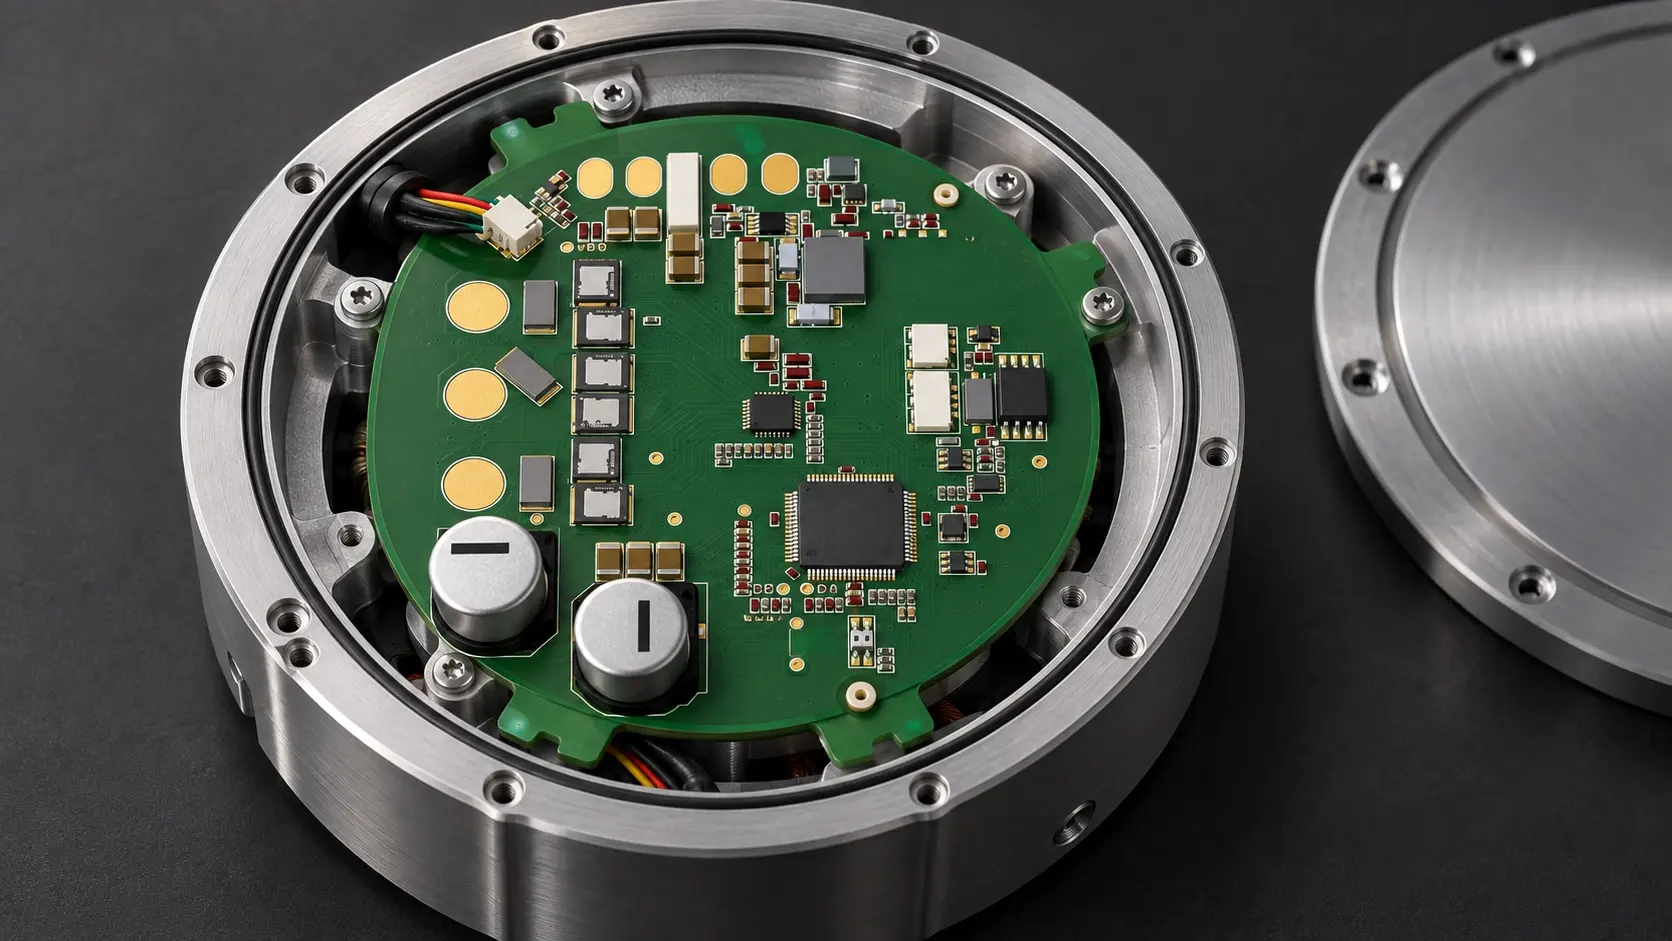
Der Kunde entwickelte dynamische Robotikaktuatoren in drei Bauformen und benötigte für jede eine massgeschneiderte Motorsteuerung. Die PCBs müssen direkt ins zylindrische Aktuatorgehäuse passen: kreisrundes Layout, minimale Baugrösse.
Die Versorgungsspannung von 18–70 VDC und das enge mechanische Envelope stellen hohe Anforderungen an Leistungselektronik und Thermomanagement. Mehrere Aktuatoren müssen per CAN-FD in Daisy-Chain-Topologie vom Hostrechner gesteuert werden.
Parallel zur Hardware brauchte das Team vollständige CAN/CAN-FD-Protokolldokumentation sowie ein produktionstaugliches ICT/FCT-Testkonzept für die automatisierte Endprüfung jeder Serienplatine.
Unser Vorgehen
In enger partnerschaftlichen Zusammenarbeit wurde zwei aufeinander aufbauende Motor-Controller-Generationen für verschiedene Bauraumgrössen entwickelt. Für die kreisrunden Servocontroller mit dual Encodern, wurde ein passendes Thermomanagement ausgelegt, welches ebenfalls direkt im Aktuatorgehäuse montiert wird.
Die Firmware implementiert Field Oriented Control mit Sensor-Fusion aus Encoder und Beobachter für die elektrische Winkelbestimmung. Eine Power-State-Machine sorgt für definierten Hochlauf, Damping-Mode als Failsafe und Keep-Alive-Überwachung über CAN.
CAN und CAN-FD (bis 3 Mbps Datenrate, 1 Mbps Nominal) wurden vollständig integriert: bis zu 127 adressierbare Geräte pro Bus, konfigurierbares Streaming für Motorstatus, Strom- und Positionsdaten in Echtzeit.
Akrodyn erstellte die CAN/CAN-FD-Protokolldokumentation und pflegte sie über 31 Versionen laufend mit dem Kunden. Für die Serienproduktion lieferte Akrodyn einen ICT/FCT-Testplan für die automatisierte Endprüfung jedes Boards.
Was dabei herauskam
Der Kunde erhielt einsatzbereite Motorcontroller für alle drei Aktuatorbauformen, die direkt in die eigene Roboterplattform integriert werden konnten.
Die Daisy-Chain-CAN-FD-Architektur erlaubt die gleichzeitige Steuerung mehrerer Aktuatoren über einen einzigen Host-Adapter, mit Sub-Millisekunden-Latenz in der Regelrückmeldung.
Das ICT/FCT-Konzept bildet die Grundlage für die skalierbare Serienproduktion ohne manuellen Prüfaufwand. Akrodyn begleitete den Kunden on-call durch die Integrationsphase.
Erfolgreich wurden im ersten Produktionsjahr mehr als 2'500 Stück hergestellt.
Weitere Projekte
Erzähl uns, was du vorhast.
Eine Idee im Kopf? Oder noch unsicher, welcher technische Weg der richtige ist? Gemeinsam prüfen wir, welche Architektur, welche Komponenten und welcher Zeitplan zu deinem Vorhaben passen und wie der nächste Schritt aussieht.
Online per Videomeeting oder live in Zürich
Sparring-Termin anfragen